PG关注到,研华5月26日公布与Aeolus Robotics的技术合作,以AFE-R750和NVIDIA Jetson AGX Orin为计算基础,结合Isaac ROS、Robotic Suite与Aeolus服务软件,面向室内人形服务机器人应用。
公告介绍语言交互、机械臂、环境感知与服务流程,并预告在COMPUTEX展示对话、动作和相关影片。这些是合作与展示方向,资料没有给出可独立复现的现场服务成效,不能将演示能力直接扩展为所有环境中的自主完成保证。
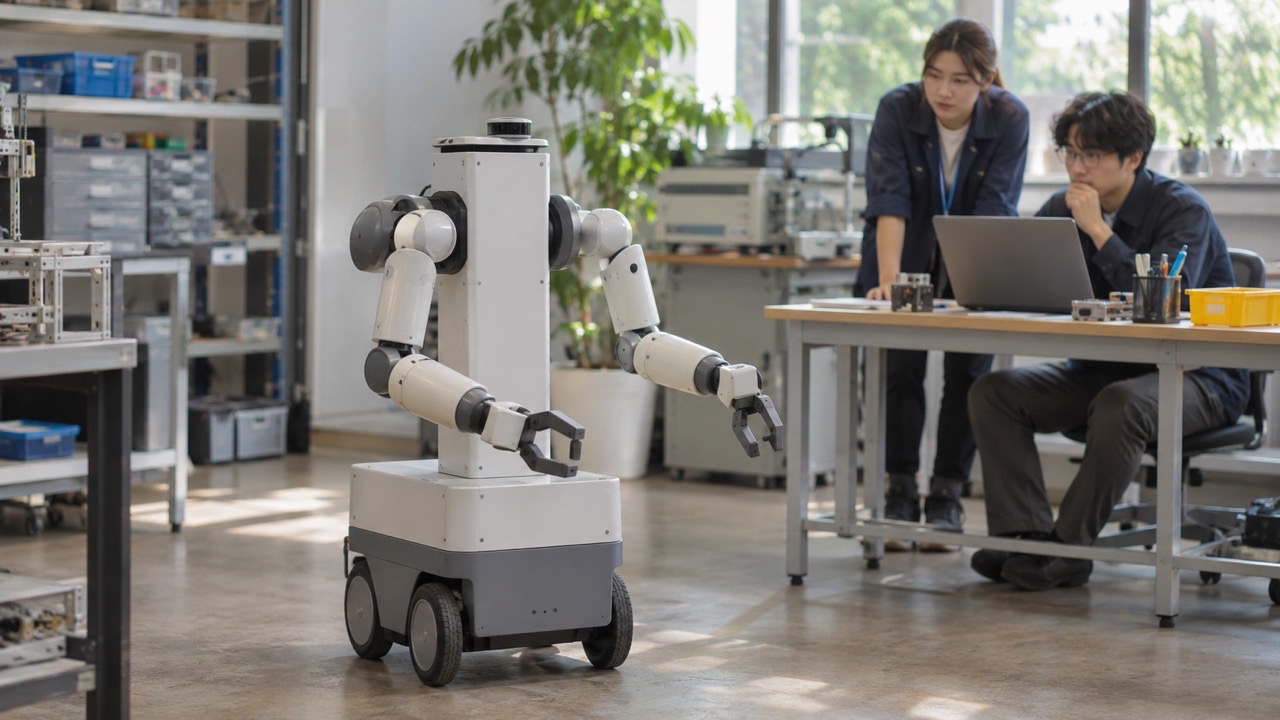
交互需要清楚区分理解与执行
从服务设计看,机器人接收到一句话以后,需要知道用户希望完成什么任务。语言识别、任务理解和动作执行属于不同环节,可以分别保留状态。清楚的反馈能够帮助使用者判断系统正在等待还是已经开始处理。
同一句话在不同位置或业务背景下,可能具有不同含义。项目可以说明机器人能够读取哪些环境资料,以及缺少信息时如何询问。这样的规则能够让交互围绕实际服务任务,而不是只追求对话自然。
动作开始之前,还需要明确确认条件。哪些任务可以按既有规则继续,哪些需要人员进一步判断,应与现场职责对应。能够生成回答,并不单独说明系统已经获得执行某项实际动作的依据。
多语言交互也应采用真实业务材料验证。不同表达、环境声音和人员使用方式可能影响理解,记录输入与反馈,有助于团队找到具体需要改善的部分,而不是仅保留一次成功对话。
感知与动作需要共同进入任务检查
服务机器人会接收不同传感输入,系统需要知道对象、位置和时间之间的关系。相机、其他传感器与任务状态能够对应,后续动作才更容易被解释。项目可以围绕完整任务保留这些记录。
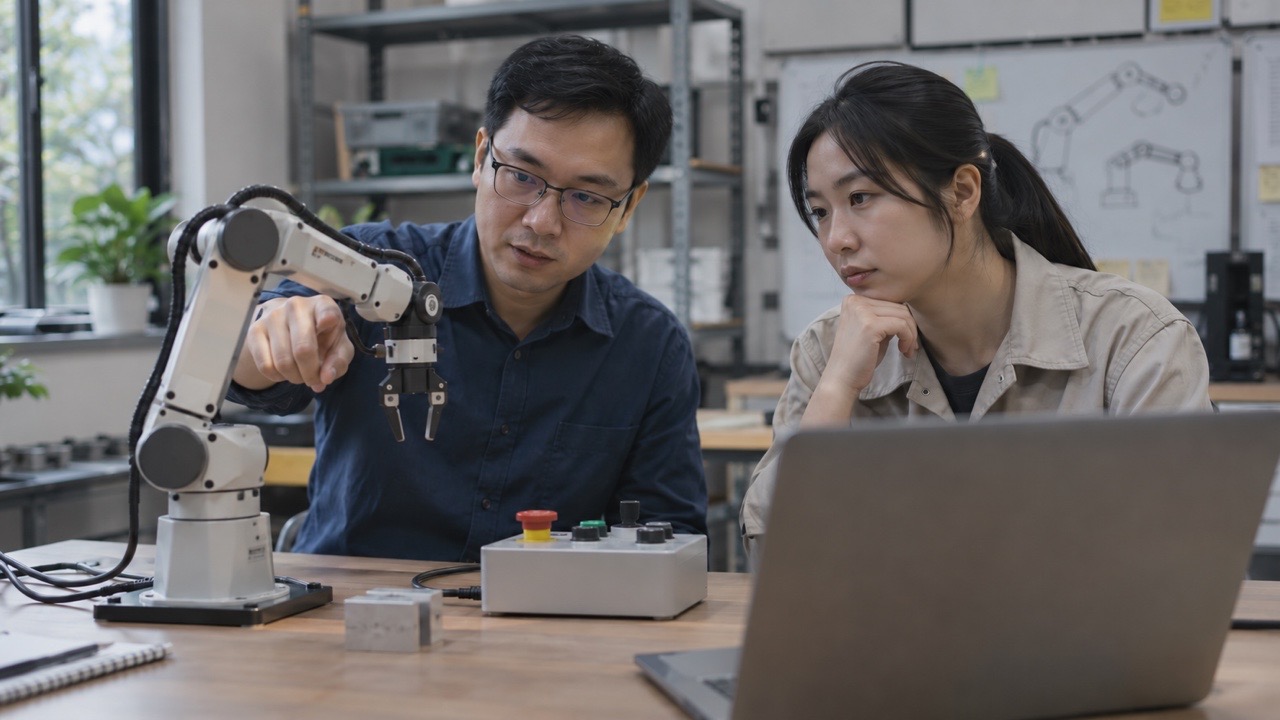
机械动作和用户交互也需要协调。任务暂停、用户改变要求或环境条件变化时,系统应有明确状态和接续方式。清楚的反馈能够帮助现场人员理解当前情况,并按既有流程介入。
设备计算资源的验证,可以同时加入语言、视觉与其他应用。不同任务共享内存、存储和处理资源,组合负载比单项演示更接近日常状态。保留实际任务条件,有助于解释响应差异。
进入室内场景需要补齐交接资料
不同场所具有不同空间、通行与服务规则,部署前可以列清实际工作范围。演示中采用的环境与正式现场之间,有哪些差异需要进一步检查,应形成清楚记录,让开发和运营团队共同确认。
软件和设备配置需要与具体机器人保持对应。模型、驱动、任务规则和传感设置能够查到,维护人员才更容易在更换或重新部署后恢复原有条件。只保存程序文件,通常不足以重建全部服务环境。
现场人员的接管和问题反馈也应进入流程。异常发生时谁接收信息、需要保存哪些资料,以及恢复后如何确认任务状态,都应提前说明。这样的安排能够让机器人服务与现有人员协作。
后续改进可以围绕具体任务比较。采用同样输入与完成条件,记录调整前后的结果,再注明环境差异。持续可复查的材料,能够帮助团队判断变化是否解决了真实服务问题。
任务结束或取消时,也应向使用者说明当前结果,让下一次服务有清楚起点。
在PG看来,这次合作将边缘计算与服务机器人软件联系起来。实际价值需要通过交互理解、动作条件和现场责任共同验证,让演示中的能力逐步形成可交接、可持续维护的服务流程。